
Бионические паттерны в инженерии и моделирование нейронных систем
Конвергенция технических решений и биологических механизмов. В истории развития инженерной мысли зафиксировано множество прецедентов, когда конструкторы независимо разрабатывали технические решения, идеальные аналоги которых уже существовали в дикой природе. Ярким примером выступает радиолокация, базовые принципы которой были технически обоснованы и реализованы инженерами еще до начала Второй мировой войны. Физический принцип радиолокации заключается в том, что узконаправленный луч радиОВОЛН излучается антенной радиолокатора в окружающее пространство. При отсутствии препятствий электромагнитное излучение распространяется безвозвратно, однако при встрече с отражающим объектом (например, самолетом) небольшая часть энергии радиоволны возвращается к принимающей антенне. Передатчик локатора излучает радиоволны короткими, но мощными импульсами через строго определенные временные интервалы (паузы). В период паузы приемное устройство фиксирует отраженный от цели сигнал. Путем точного измерения временного интервала между посылкой первичного импульса и регистрацией эхо-сигнала рассчитывается дистанция до объекта.
Эхолокация в органическом мире. В процессе разработки радиолокационных систем специалисты не подозревали, что аналогичные инженерно-физические задачи были успешно решены эволюцией миллионы лет назад. Биологическим механизмом локации обладают летучие мыши (как показано на рис. 1). Долгое время способность летучих мышей безупречно ориентироваться в абсолютной темноте оставалась загадкой для зоологов и физиологов. Лишь после Второй мировой войны английский исследователь Дональд Гриффин, применив высокоточную электронную аппаратуру, установил физическую природу этого явления. Выяснилось, что рукокрылые обладают высокосовершенной системой эхолокации: генерируя регулярные ультразвуковые импульсы (частотой порядка 85–100 кГц), летучие мыши эффективно сканируют пространство и ориентируются в радиусе около 6 метров.
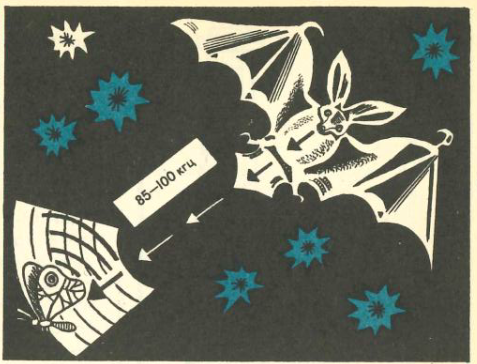
Рис. 1. Схема действия радиолокатора летучей мыши.
Конструктивные решения в авиации и архитектуре. Междисциплинарный анализ показывает, что природа и техника подчиняются единым законам физики и стремятся к оптимальным конструктивным формам. Длительное время критической проблемой авиации являлся флаттер — внезапно возникающие при достижении определенной скорости самовозбуждающиеся вибрации крыльев, приводившие к разрушению летательных аппаратов за считанные секунды. Инженерное решение проблемы заключалось в создании локальных утолщений на концах крыла. Впоследствии биологи обнаружили аналогичные морфологические структуры — птеростигмы (краевые жилочные утолщения) на крыльях стрекоз. Подобная конвергенция наблюдается и в строительной механике (как показано на рис. 2): конструкция высотной фабричной дымовой трубы имеет высокое сходство со стеблем растения пухонос (семейство Осоковые). Обе структуры выполнены полыми и содержат овальные вертикальные пустоты вдоль стенок для оптимизации прочности. Роль внешней спиральной арматуры трубы в растительном организме выполняет тонкая кожица (эпидерма). Такие инженерные сооружения, как Эйфелева башня, самолетные крылья или дымовые трубы, находятся под воздействием однотипных статическо-динамических нагрузок (собственный вес, ветровой подпор), что обуславливает единство конструктивных решений человеческого разума и естественного отбора.
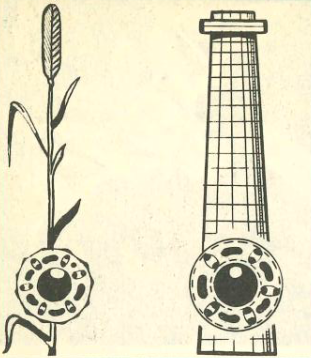
Рис. 2. Сечение стебля и фабричной трубы.
Патенты природы в проектировании технических систем. Разрабатывая новые образцы авиационной и морской техники, конструкторы придают объектам гидродинамически и аэродинамически обтекаемые формы, заимствованные у высокоэффективных биологических объектов: китов, дельфинов и тунцов (как показано на рис. 3).
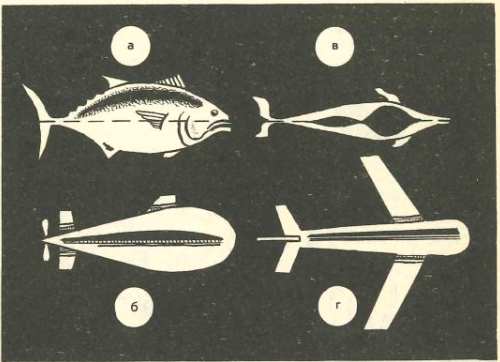
Рис. 3. Контуры тунца (а) и подводной лодки (б), китовидного дельфина (в) и самолета (г).
Биомеханические приборы ориентации и навигации. Особый практический интерес для инженерной бионавигации представляют сенсорные органы животных:
- Гиротрон — прибор, используемый вместо традиционного гироскопа в скоростной авиации и ракетно-космической технике. В основу его работы положен принцип функционирования жужжалец насекомых (как показано на рис. 4). Колеблющиеся в одной плоскости жужжальца служат органом равновесия. В гиротроне вибратор стремится сохранить постоянной плоскость колебаний ножек 1. При повороте основания 3 в стойке 2 возникает закручивающий момент, по величине которого измеряется угловое отклонение.
- Измеритель земной скорости — авиационный оптико-электронный прибор, сконструированный по принципу строения фасеточного глаза насекомых (как показано на рис. 5). Глаз насекомого состоит из множества функциональных ячеек — оматидиев. Скорость перемещения объекта оценивается по разности времени фиксации изображения смежными оматидиями. В авиационном приборе две оптические трубки (одна направлена под углом α, вторая — вертикально) последовательно принимают сигналы от ориентира на поверхности Земли. Счетно-решающее устройство на основе разности времени приема и известной высоты H вычисляет истинную скорость самолета.
- «Ухо медузы» — прогнозистор штормов, моделирующий слуховой аппарат медузы (как показано на рис. 6). Медузы воспринимают инфразвуковые колебания (частотой 8–13 Гц), возникающие от трения волн о воздух задолго до прихода бури. Искусственный прибор включает инфразвуковой рупор, усилительный резонатор P, пьезоэлектрический преобразователь Пр, усилитель У и индикатор И. Система позволяет прогнозировать наступление шторма за 15 часов и более.
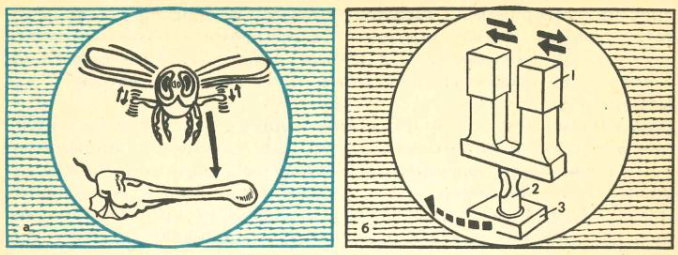
Рис. 4. Жужжальца насекомых (а) и гиротрон (б).
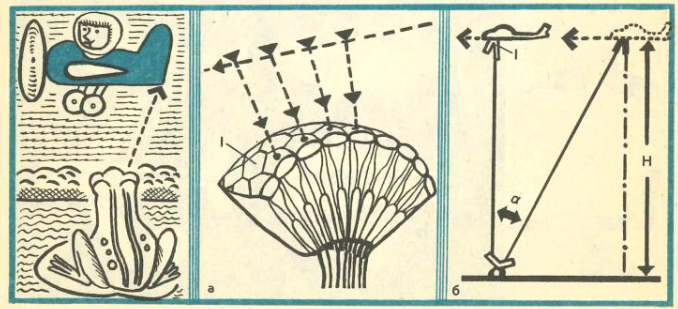
Рис. 5. Глаз насекомого (а) и определение скорости самолета (б).
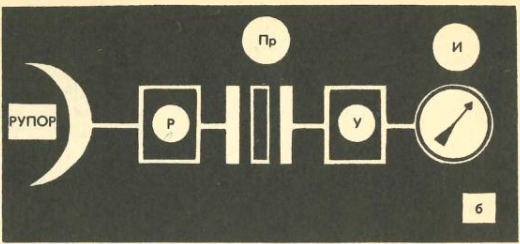
Рис. 6. Принцип работы «уха медузы» (а) и схема инфразвукового прогнозистора (б).
Бионическое моделирование зрительного анализатора и нейронных сетей. Биологический зрительный анализатор лягушки обладает выраженной избирательной способностью селектировать мелкие контрастные объекты, перемещающиеся в поле зрения, что необходимо для захвата насекомых (как показано на рис. 7).
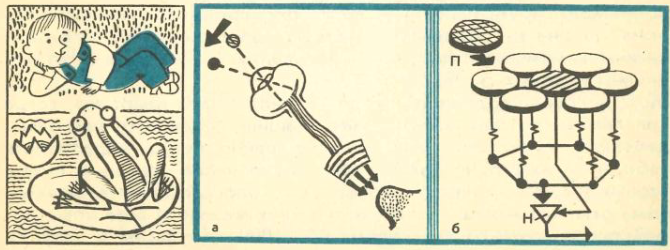
Рис. 7. Глаз лягушки (а) и схема «обнаружителя насекомых» (б).
Принцип работы бионического обнаружения. В техническом устройства «обнаружитель насекомых» световой поток падает на матрицу из семи фотоэлементов. Сигналы шести периферийных фотоэлементов поступают на возбуждающий вход искусственного нейрона Н, а сигнал центрального фотоэлемента — на тормозной вход. При равномерной освещенности всех элементов суммарный сигнал на выходе нейрона равен нулю. Если движущийся объект П отбрасывает тень на один из периферийных фотоэлементов, баланс нарушается, и нейрон генерирует сигнал обнаружения.
Схема и электрические характеристики искусственного нейрона. Для аппаратной реализации подобных систем применяются специальные электронные схемы искусственных нейронов (как показано на рис. 8).
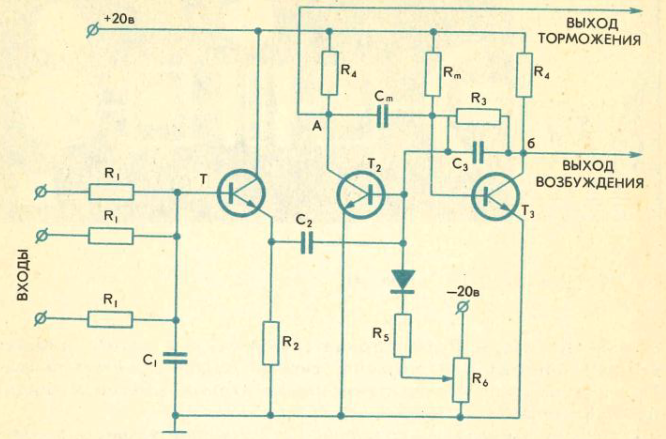
Рис. 8. Простейшая схема нейрона.
В представленной схеме исходное состояние характеризуется положительным потенциалом, обусловленным падением напряжения на сопротивлении нагрузки R₄. При срабатывании одновибратора происходит запирание и открывание транзистора T₂, в результате чего потенциал точки A скачком понижается, а потенциал точки Б возрастает. На выходе возбуждения формируется положительный импульс напряжения, а на выходе торможения — отрицательный. Длительность выходного импульса определяется величинами сопротивления R_m и емкости конденсатора C_m. На входы модели подаются стандартные импульсы фиксированной амплитуды длительностью 1 мсек, случайно распределенные во времени. При срабатывании схема генерирует импульс длительностью 1 мсек и напряжением 15 В. Предельная частота срабатывания схемы составляет 500 Гц. Данная модель адекватно имитирует базовые электрофизиологические характеристики биологического нейрона, однако не обладает свойством адаптации (автоматическим изменением порога срабатывания в зависимости от величины входного сигнала).
Сравнительный анализ биологического мозга и вычислительных машин. Головной мозг человека содержит порядка 15 миллиардов (1,5·10¹⁰) нейронов, тогда как сложнейшие электронно-вычислительные машины того времени объединяли лишь несколько десятков тысяч электронных ламп или полупроводниковых элементов. Количественное превосходство структурных элементов обуславливает колоссальное качественное отличие мозга от кибернетических машин. Несмотря на то, что «быстродействие» биологического мозга ограничено частотой 500–1000 импульсов в секунду, а ЭВМ способны выполнять тысячи операций в секунду, машина не может сравниться с мозгом по гибкости логического анализа, объему оперативной и долговременной памяти, а также по способности к распознаванию образов и «узнаванию» объектов. В данных аспектах превосходство естественного мозга остается неоспоримым.
Сведения об авторах и источниках:
Авторы: Е. А. Безденежных, И. С. Брикман
Источник: Физика в живой природе и медицине
Данные публикации будут полезны учащимся старших классов общеобразовательных школ, учителям физики и биологии, учащимся и преподавателям средних медицинских учебных заведений, а также студентам первых курсов медицинских институтов, биологических факультетов университетов и педагогических институтов.
Дата добавления: 2026-09-27; просмотров: 3;
Генерация страницы за: 0.018 сек.